Virajın apeksine 180 km/s hızla yaklaştığını, ayağını gaz pedalına bastığın anda 1.914 beygir gücün ve tam 2.360 Nm torkun aynı anda asfalta boşaldığını hayal et. Geleneksel içten yanmalı veya mekanik diferansiyelli herhangi bir süper otomobilde bu hareketin tek bir sonucu vardır: arka tekerleklerin anında tutunmayı kaybetmesi, kontrolsüz bir savrulma (spin) ve bariyerlere çarpış!
Oysa Hırvat mühendis Mate Rimac'ın geliştirdiği Rimac Nevera, 0'dan 100 km/s hıza 1.81 saniyede fırlarken sadece düz yolda roket gibi gitmekle kalmıyor; fizik yasalarını baştan yazarcasına virajları ray üstünde giden bir tren gibi dönüyor. Bu olağanüstü yol tutuşunun arkasında geleneksel mekanik diferansiyeller, kilit dişlileri veya fren bazlı savrulma önleyiciler yok! Dört bağımsız tekerleğe yerleştirilmiş dört kalıcı mıknatıslı elektrik motoru ve saniyede tam 100 kez (100 Hz) hesaplama yapan Rimac Tüm Tekerleklerden Akıllı Tork Yönlendirme (R-AWTV) algoritması var. Gel şimdi kahveni al; mekanik diferansiyelleri tarihe gömen o kusursuz kontrol matematiğine ve viraj fiziğine birlikte dalalım!
1. Mekanik Diferansiyellerin Sonu: Neden 4 Ayrı Motor ve 4 Ayrı İnverter?
Klasik bir otomobilde motorun ürettiği tork, şanzıman ve mekanik bir Sınırlı Kaydırmalı Diferansiyel (LSD) üzerinden sağ ve sol tekerleklere paylaştırılır. Ancak mekanik bir diferansiyelin ölümcül kusurları vardır:
- Mekanik Tepki Gecikmesi: Mekanik dişlilerin ve hidrolik kavramaların gücü bir tekerlekten diğerine aktarması en az 50 ila 100 milisaniye sürer. Lastik tutunmayı kaybettikten 100 milisaniye sonra torku kesmek, hiper otomobil hızlarında çok geç kalındığı anlamına gelir.
- Frenle Güç Çalma Sahtekarlığı: Çoğu modern spor araç, virajda dönmeyen aracı şeride sokmak için içteki tekerleğe mekanik fren sıkar (Brake-based Vectoring). Bu yöntem aracı viraja sokar ama motorun ürettiği beygir gücünü fren balatasında ısıya dönüştürüp çöpe atar!
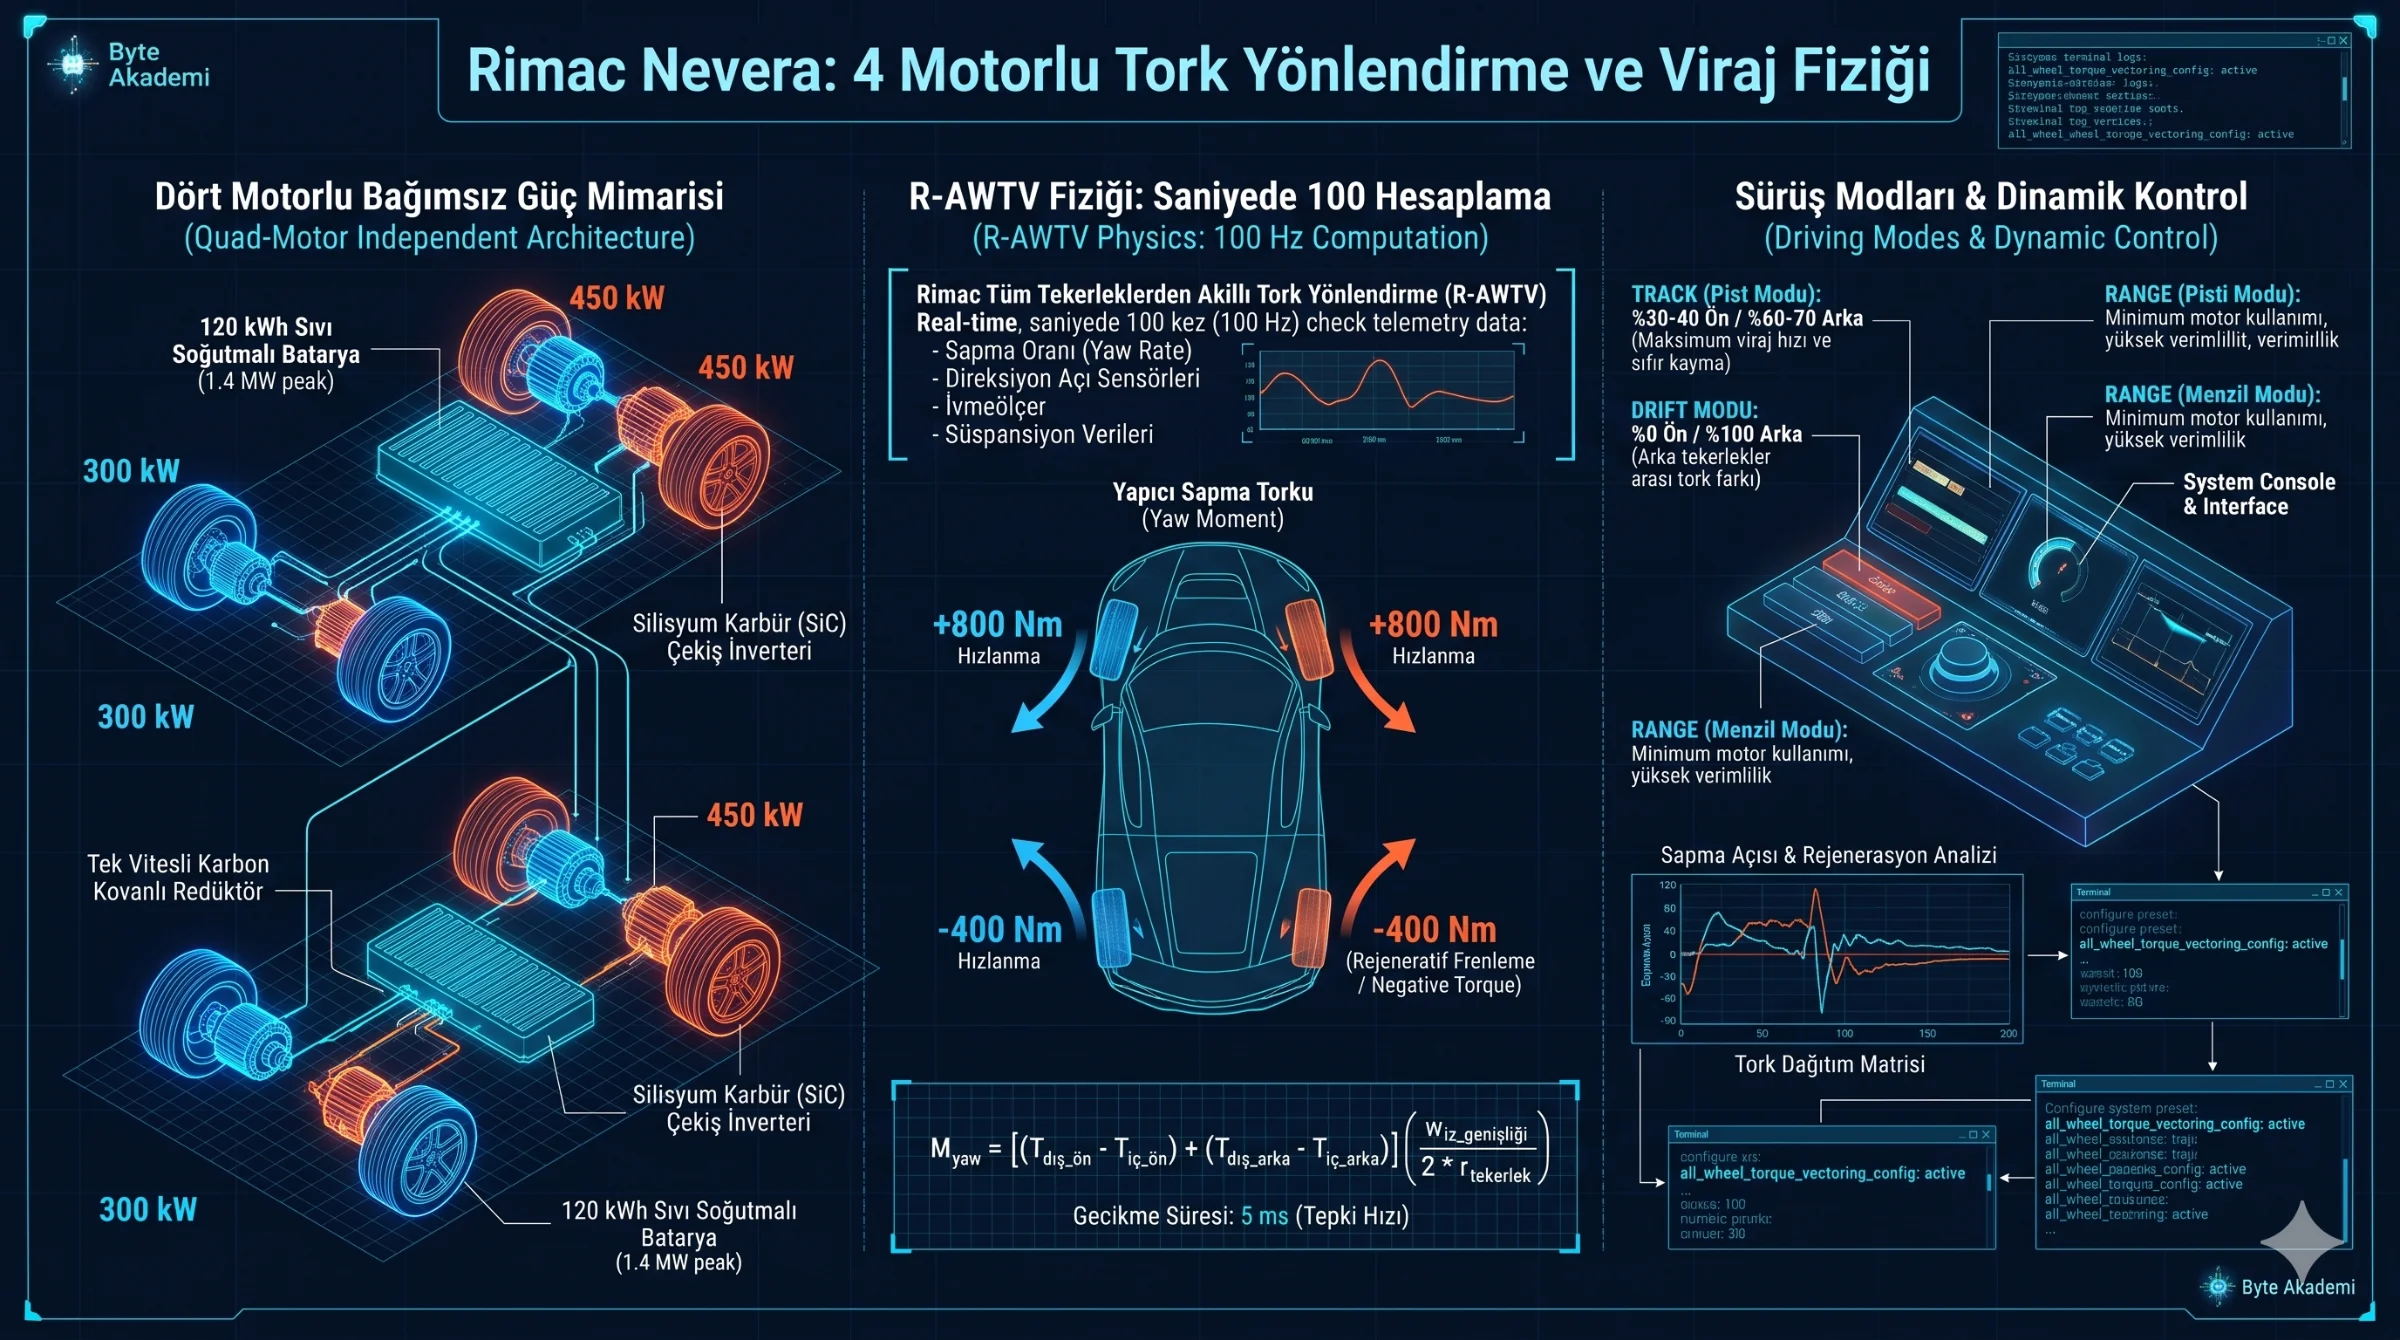
- Rimac Nevera Mimarisi: Nevera'da ön aks ve arka aksta hiçbir fiziksel şaft veya mekanik diferansiyel bağlantısı yoktur! Dört tekerleğin her biri, kendi özel tek vitesli karbon kovanlı redüktörüne ve kendi bağımsız Silisyum Karbür (SiC) Çekiş İnverterine bağlıdır.
  [RIMAC NEVERA DÖRT MOTORLU BAĞIMSIZ GÜÇ AKIŞ ŞEMASI]

  [Ön Sol Motor: 300 kW]  <---(İnverter 1)---.                .---(İnverter 2)---> [Ön Sağ Motor: 300 kW]
                                             |  120 kWh Sıvı   |
                                             | Soğutmalı Batarya |
                                             |    (1.4 MW Güç)   |
  [Arka Sol Motor: 450 kW] <---(İnverter 3)---'                '---(İnverter 4)---> [Arka Sağ Motor: 450 kW]
                                      \                            /
                                       ==== [R-AWTV Beyni: 100 Hz] ====
Mekanik diferansiyellerin 100 milisaniyelik hantallığına karşı elektrik motorlarının 5 milisaniyelik tork tepkisi; asfaltla savaşmak yerine asfaltın fiziğini yazılımla yönetmektir.
2. R-AWTV Fiziği: Saniyede 100 Kez Hesaplanan "Yapay Sapma Momenti"
Bir otomobil viraja girdiğinde, otomotiv dinamikçilerinin Sapma Oranı (Yaw Rate) dediği, aracın kendi dikey ekseni etrafında dönme isteği oluşur. Araba virajın içine burnunu sokmak istemezse buna Önden Kayma (Understeer); arkası kopup kontrolsüz savrulursa buna Arkadan Kayma (Oversteer) denir.
Rimac'ın R-AWTV (All-Wheel Torque Vectoring) sistemi, aracın dört bir yanındaki ivmeölçerler, direksiyon açı sensörleri, süspansiyon hareket kolları ve tekerlek hız sensörlerinden gelen verileri saniyede 100 kez işler. Eğer araç bir sağ viraja giriyorsa sistem saliseler içinde şu mucizeyi gerçekleştirir:
- Dış Tekerleklere Pozitif Tork Hücumu: Virajın dışında kalan sol tekerleklere anında devasa bir pozitif itme torku (+800 Nm) basılır.
- İç Tekerleklere Negatif Tork (Rejeneratif Frenleme): Virajın içinde kalan sağ tekerleklere mekanik fren sıkılmaz! Elektrik motorları anında jeneratör moduna (rejenerasyon) geçerek tekerleğe negatif tork (-400 Nm) uygular.
- Yapay Sapma Torku (Yaw Moment) Doğuşu: Sağ tekerlekler geri asılırken sol tekerlekler ileri fırlayınca, aracın ağırlık merkezinde inanılmaz bir fiziksel döndürme torku oluşur. Otomobil virajın içine adeta dev bir el tarafından zorla sokulur! Üstelik iç tekerleği yavaşlatırken açığa çıkan kinetik enerji elektrik olarak bataryaya geri depolanır!
// R-AWTV ANLIK SAPMA MOMENTİ (YAW MOMENT) DENKLEMİ

M_yaw = [ ( T_dış_ön - T_iç_ön ) + ( T_dış_arka - T_iç_arka ) ] * ( w_iz_genişliği / ( 2 * r_tekerlek ) )

M_yaw          : Aracı Virajın İçine Döndüren Net Fiziksel Moment (Nm)
T_dış / T_iç   : Dış Tekerleğe Verilen Pozitif Tork ve İç Tekerleğe Verilen Negatif (Rejen) Tork
w_iz_genişliği : Aracın Sağ ve Sol Tekerlekleri Arasındaki İz Genişliği (Metre)
r_tekerlek : Yük Altındaki Lastik Yuvarlanma YarıçapıMekanik bir kilitli diferansiyelin tepki vermesi 100 milisaniye sürerken; elektrik motorlarının torkunu değiştirmek yalnızca 5 milisaniye sürer! Lastik mikro düzeyde asfaltı kaybetmeye başladığı an, insan beyni durumu henüz fark bile edememişken Nevera torku tekerlekten tekerleğe aktarmış ve kaymayı önlemiştir.
3. Sürüş Modları ve Sonsuz Çeşitlilik: Drift Modundan Ray Moduna
Dört motorun yazılımla bağımsız yönetilmesi, Nevera'nın mekanik olarak tek bir somun bile sökülmeden tamamen farklı karakterdeki 5 ayrı otomobile dönüşmesini sağlar:
| Sürüş Modu | Ön Aks Tork Dağılımı | Arka Aks Tork Dağılımı | R-AWTV Algoritma Davranışı |
|---|---|---|---|
| Track (Pist Modu) | %30 - %40 | %60 - %70 | Maksimum viraj hızı ve sıfır kayma. Lastik tutunma dairesini (friction circle) tam sınırda tutar. |
| Drift Modu | %0 (Tamamen Kapalı) | %100 (Arka Serbest) | Ön aksı tamamen devreden çıkarır. Arka tekerlekler arasındaki tork farkıyla aracı istenen açıda kontrollü yanlatır. |
| Range (Menzil Modu) | Değişken | Öncelikli | Sadece gereken minimum motoru çalıştırır; aerodinamik sürtünmeyi ve inverter kayıplarını en aza indirir. |
Rimac Nevera, otomotivde güç artışının mekanik sınırlarına ulaşıldığı bir çağda zaferin yazılım ve bağımsız aktarma organlarında olduğunu kanıtlamıştır. Geleceğin elektrikli hiper otomobillerinde en hızlı aracı motorun gücü değil, tekerleğe giden torkun milisaniyelik matematiksel kontrolü belirleyecektir.